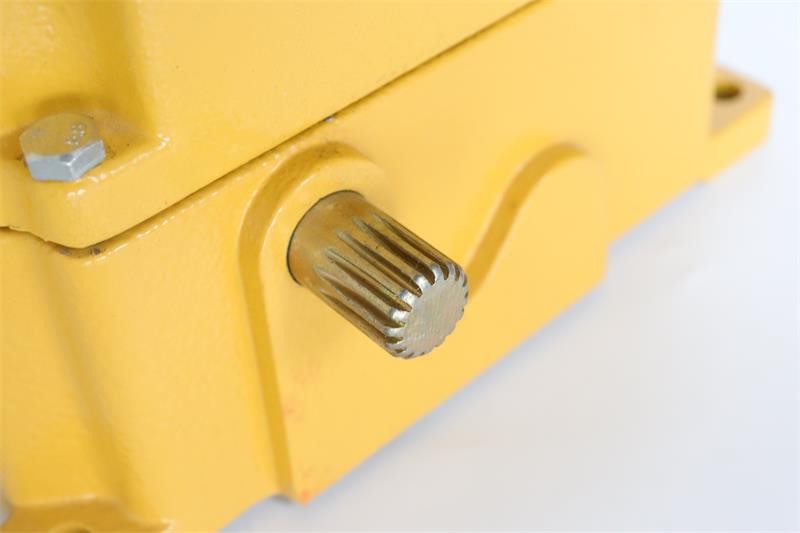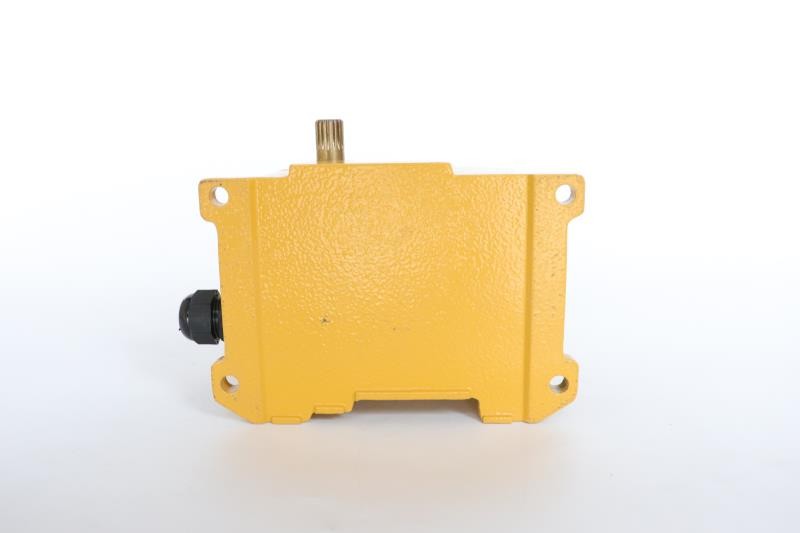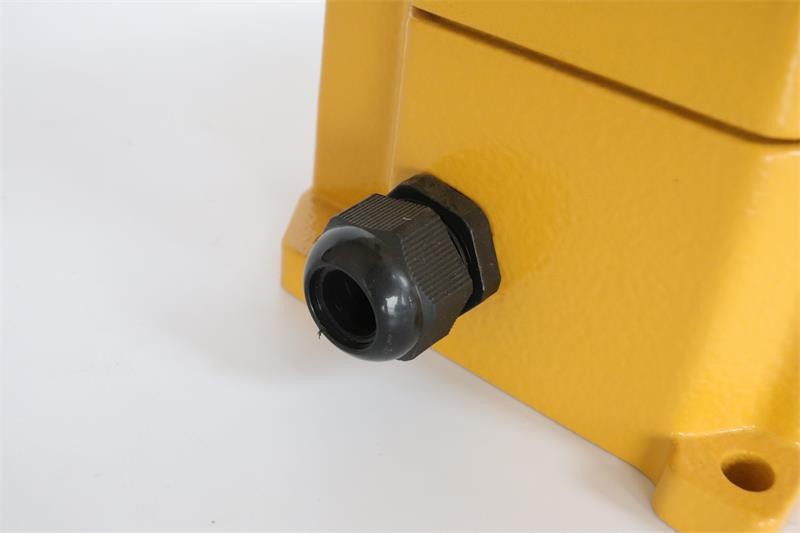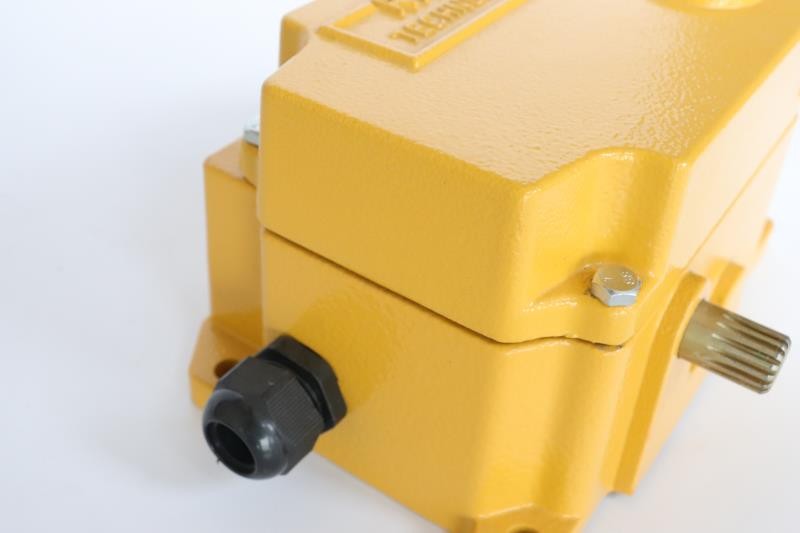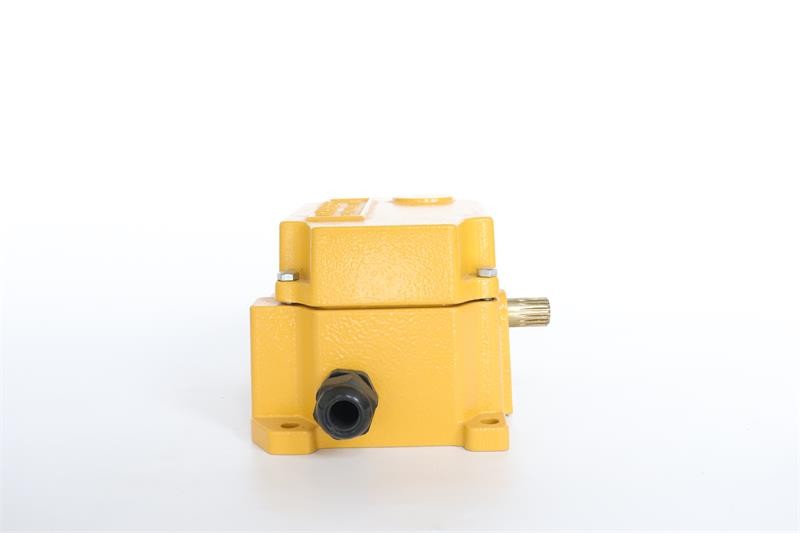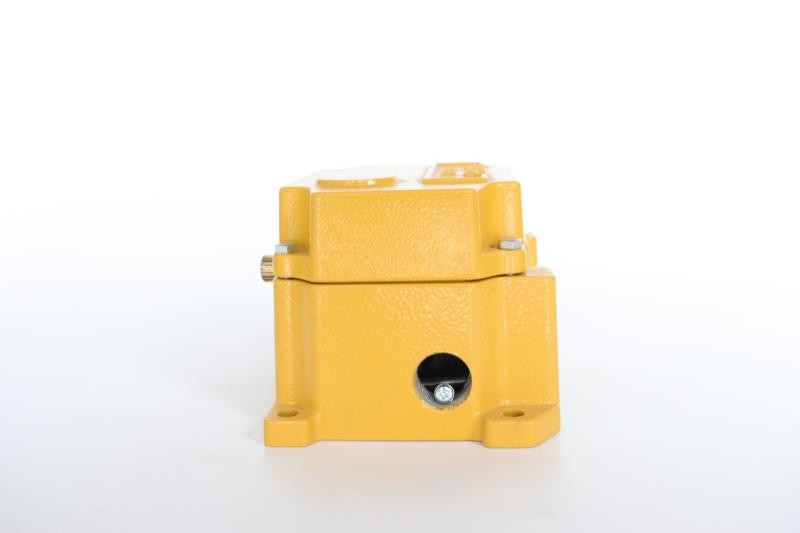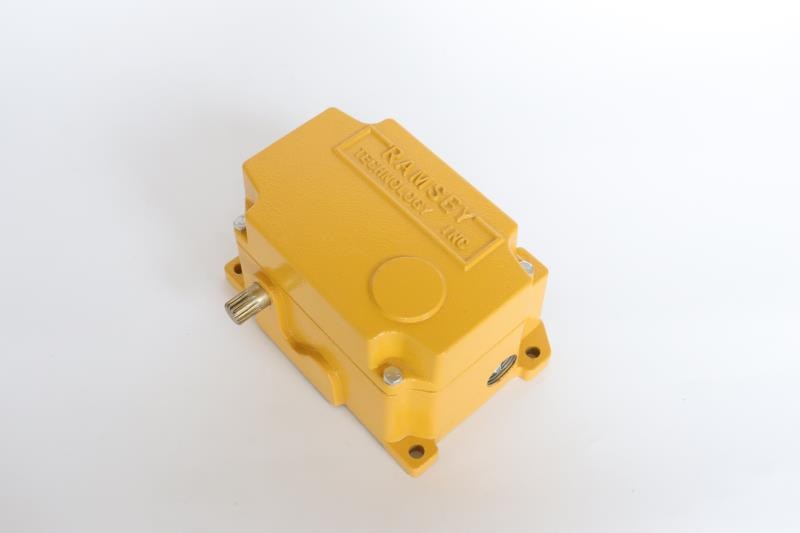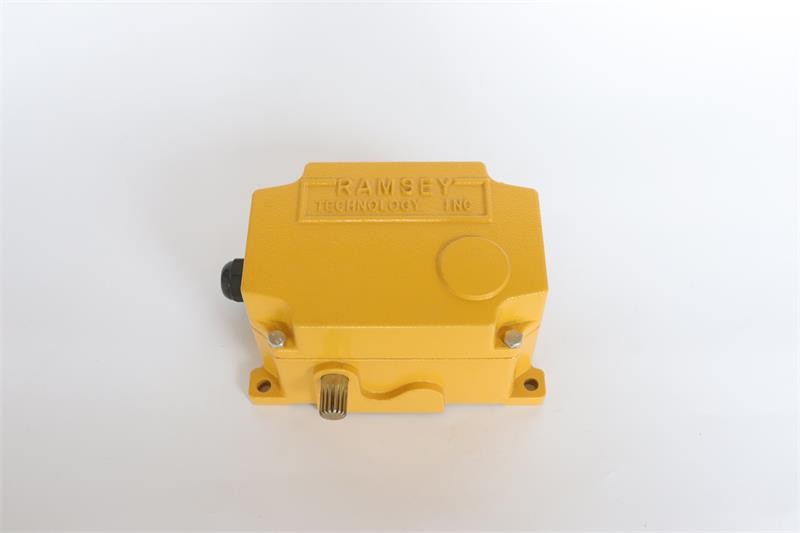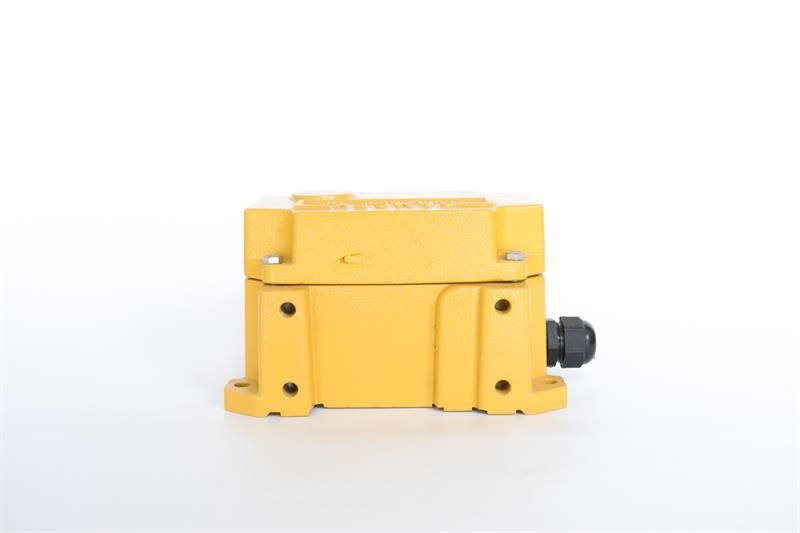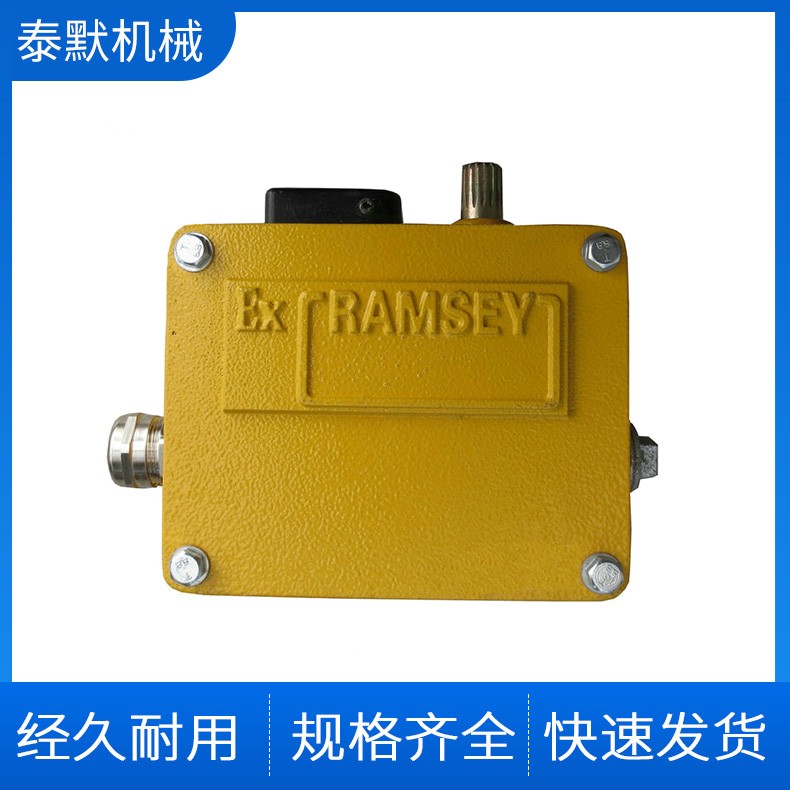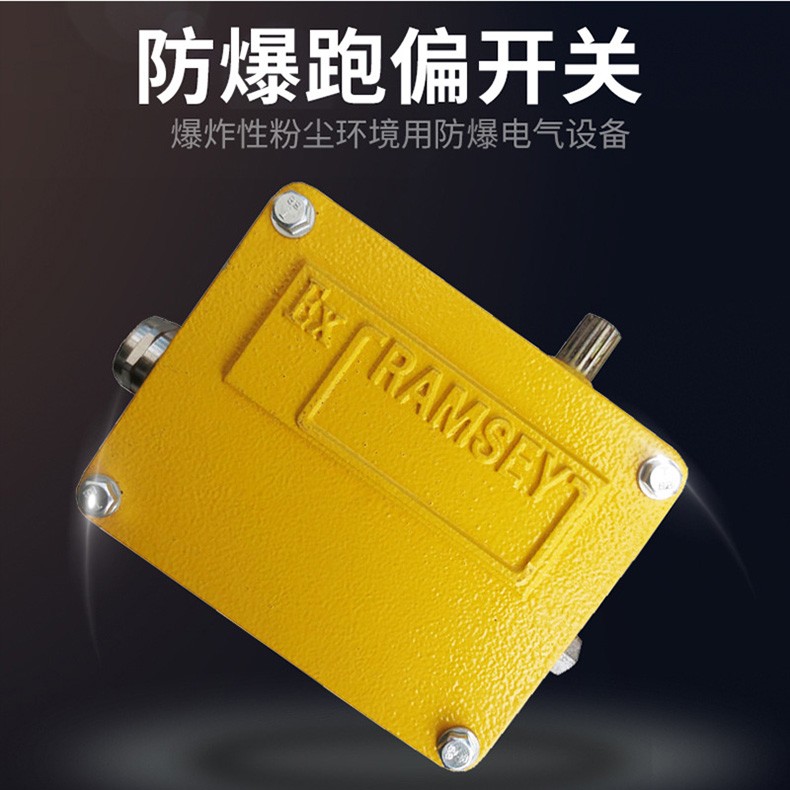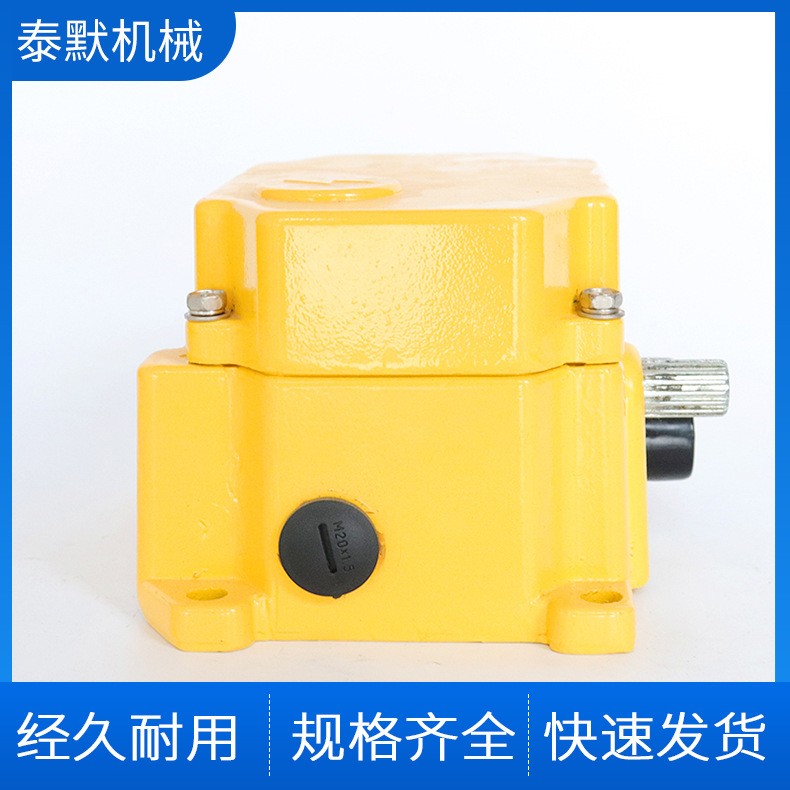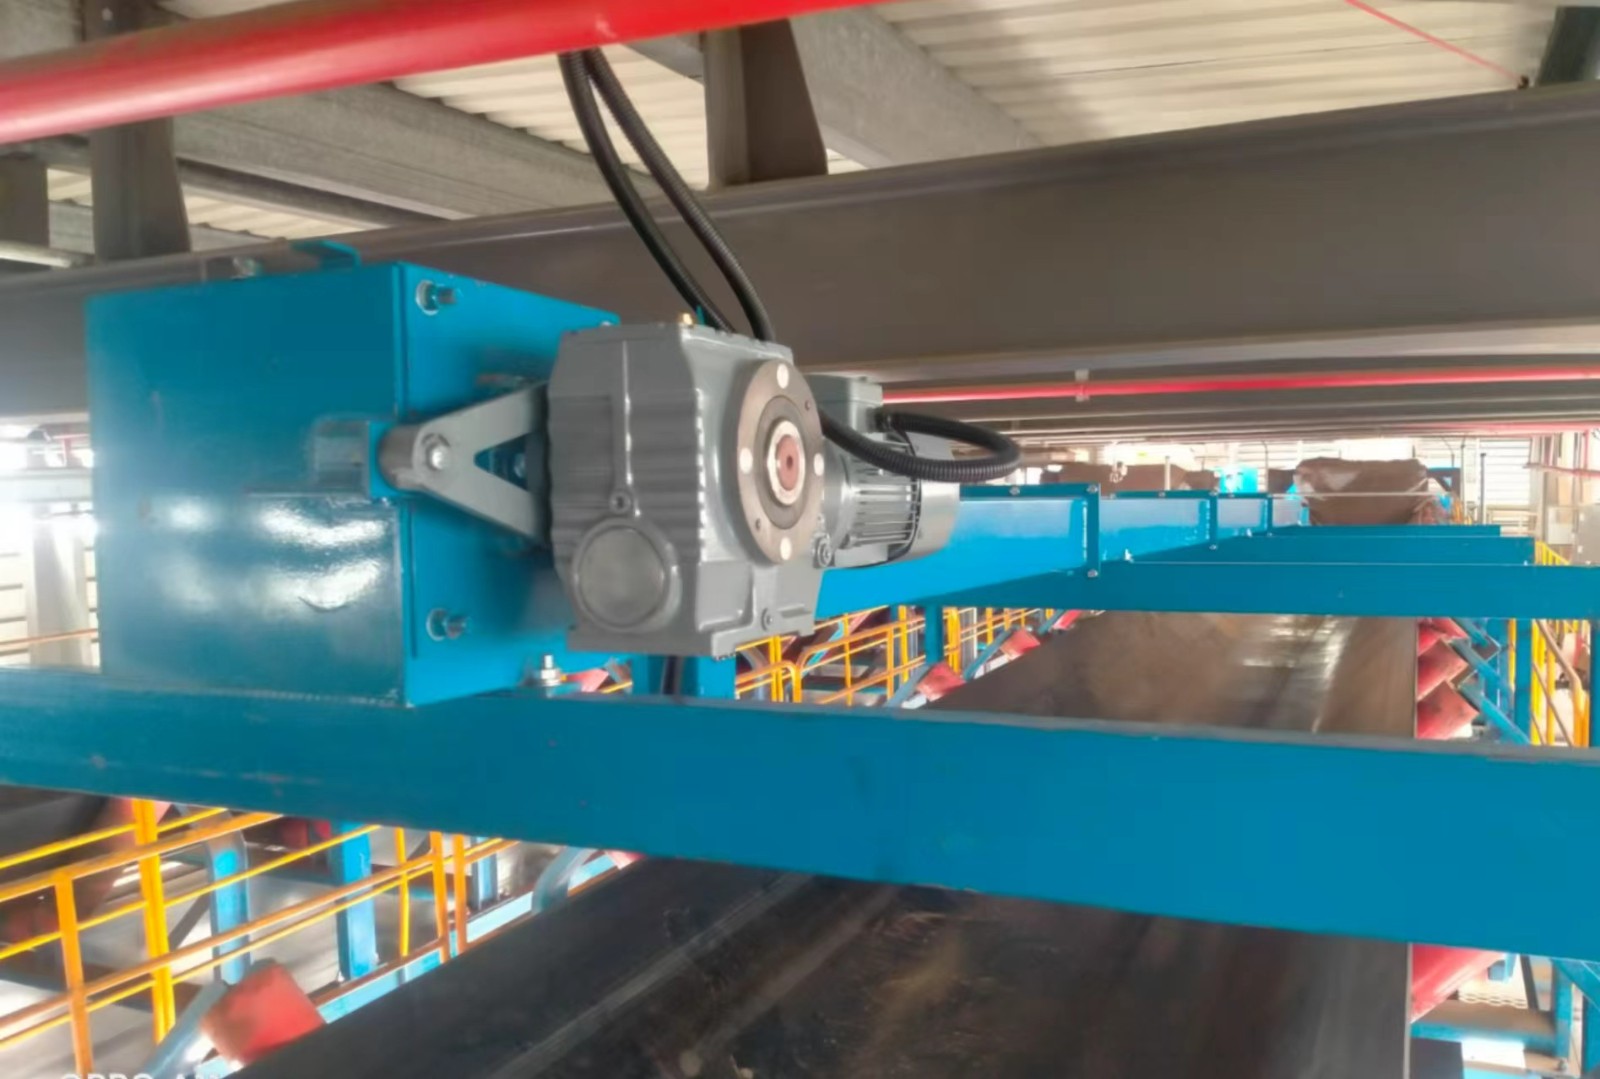
本产品用于带式输送机的跑偏保护,为现场控制系统提供报警和停机信号。说明书列示一级报警动作角度为10°、二级停机动作角度为20°,角度以旋转臂设定的复位位置为基准。
开关承担检测与信号输出,不负责把胶带纠正到中心。需要现场声光提示或设备停机时,应配置匹配的报警设备及控制回路。
可结合常规皮带输送机、倾斜及梭式输送机、装卸输送系统等设备的跑偏保护需求选型。涉及爆炸性粉尘或纤维环境时,应进一步核对粉尘性质、危险区域、环境条件以及供货产品的有效防爆证书和铭牌,确认具体适用范围。
说明书明确不适用于可燃性粉尘与可燃性气体同时存在的爆炸危险场所,也不适用于无需空气中氧即可燃烧的物质或引火物质形成的粉尘爆炸危险场所。不能仅凭“防爆”名称判断现场可用。
项目 | 说明书参数及使用条件 |
产品型号 | ROS-2D-3-FM |
产品类型 | 粉尘防爆型跑偏开关,资料中也称防偏开关 |
一级报警角度 | 10°;接线说明列示相对复位位置超过±10°动作 |
二级停机角度 | 20°;接线说明列示相对复位位置超过±20°动作 |
信号触点 | 内部两个微动开关,每只使用一对常开触点 |
额定电气参数 | 额定电压AC380V,额定电流5A;回路适配另行核对 |
外壳防护等级 | IP65;防爆适用性需结合证书、铭牌与现场条件确认 |
环境温度 | −10℃~+40℃ |
相对湿度及海拔 | 湿度不大于90%;海拔不超过2000m |
壳体尺寸 | 长×宽×高:255×135×105mm |
活动臂位置尺寸 | 活动臂顶部至壳体底部距离389mm |
重量 | 4.3kg |
安装间距 | 旋转臂与皮带间隔1英寸,即25.4mm,按安装说明调整 |
±10°、±20°描述旋转臂相对复位位置的动作方向与角度,不是角度测量误差,也不是皮带允许偏移量。额定电气参数不能直接解释为设备必须使用380V独立供电;接入前应核对接点接法、回路电压和负载条件。
跑偏保护系统需结合开关、安装板、布线与引入装置、接地及外部报警和停机回路进行配置。说明书注明安装板一般由用户配作,需要时泰默公司可以提供,具体随订单确认。
两个微动开关分别提供报警、停机接点。接线图应按实物随货资料核对,不应根据外观或相近型号直接替换接线。复位方式及停机后的恢复运行条件,也应在选型和调试时确认。
按本型号说明书,开关在靠近输送机头部的机架上成对安装;输送带较长时,可在尾部和中段增加安装数量。具体布点结合机架结构和跑偏保护方案确定。
旋转臂应伸展到皮带边缘上部,通过调整其复位位置与竖直方向的夹角,使旋转臂与皮带间隔1英寸。安装后应验证旋转臂受推时,一级报警与二级停机信号能否按预期输出。
说明书要求钢管布线,导线通过引入装置进入开关,不穿线的密封孔不得打通。施工应按随货技术文件及现场方案实施,落实接地、引入密封和盒盖紧固要求。日常应定期检查密封状态,零部件损坏时联系供货方处理。
粉尘防爆跑偏开关是否适用于所有防爆场所?
不能这样理解。本型号资料面向粉尘环境,并明确排除可燃粉尘与可燃气体并存等场所。实际使用还需核对有效证书、铭牌及现场条件,不能据此推断气体防爆或煤矿瓦斯场所适用。
IP65是否就能证明防爆适用性?
IP65是外壳防护等级,不能替代完整防爆标志与证书。粉尘性质、危险区域、温度条件及证书规定的使用条件,均应在选型时确认。
两个微动开关能随意接成常闭吗?
本说明书明确每只微动开关使用一对常开触点。需要其他接点形式时,应先与供货方核对配置,不能套用其他跑偏开关的接线方法。
1英寸是否代表皮带可以允许跑偏25.4mm?
不是。这是旋转臂与皮带的安装间距。胶带接触旋转臂后,还需使其偏转至相应动作角度才输出信号。安装距离不能直接等同于允许跑偏量或检测精度。
跑偏消失后是否自动复位并重启?
复位方式应按实际供货配置确认,不能仅根据“复位位置”一词判断。输送机重新启动还取决于控制系统及现场操作条件。
需要ROS-2D-3-FM粉尘防爆跑偏开关说明书、安装图或选型资料,可联系徐州泰默机械设备有限公司。建议提供输送机长度、带宽、安装照片、粉尘及场所资料、控制回路要求和安装板需求。
咨询电话:0516-82615430;13813483502。
公司网站:www.xzramsey.com;www.xztaimo.com。
“刚标定准、过几天又偏”首先要区分:零点在变、量程在变、测速在变,还是用于比较的物料与统计口径发生了变化。反复修改一个系数,可能把某一天调准,却掩盖真正的故障。
【建议分步处理】
1. 先保存现场状态。导出当前参数、最近一次标定记录、原始累计值和对比称量记录,记录异常出现时间,不先覆盖旧参数。
2. 检查重复性。在机械、流量和速度条件尽量相同的情况下重复试验。若结果一会儿偏高、一会儿偏低,应先处理不稳定因素;一个固定系数不能消除这种离散性。
3. 区分误差形态。空带也累计,优先查零点及附加受力;空带稳定、过料近似固定比例偏差,检查量程、速度系数及参考称量;随流量或速度变化而改变偏差,检查受力、量程覆盖和速度测量。以上只是诊断线索,不能仅凭现象认定某个部件损坏。
4. 对照事件找变化。把误差变化与降雨、温度、积料、张紧调整、托辊更换、皮带接头经过、仪表重启等时间点对应起来。
5. 每次只处理一类已确认的问题,复做零点核查和相应负载试验,使用独立的后续试验验证,不把用于调系数的那次数据当作全部验收证据。
【建议建立的记录】
同一张表中保留日期、空带零点、带速、流量区间、参考质量、皮带秤示值、相对误差、参数版本及维修事件。初期观察周期可根据现场风险设定,不能把“连续观察几天”写成全国统一法定要求。
【结论】
先恢复重复性,再调整准确性,最后验证长期稳定性。制造商原厂维护资料将张紧、皮带状态、测速、传感器以及维修后的复查列入管理内容;本题的分步诊断为在这些原理基础上整理的工程建议。
首先确认是“显示着以前的累计量”,还是“空带时累计量仍持续增加”。历史累计量不为零本身不是故障;确认没有物料后仍持续计量,才需要检查零点、机械状态、测速和累计逻辑。不能一开始就把小流量切除值调大,让问题表面消失。
第一步,确认真的空带。停止上游给料并让尾料排净,检查称重区及回程带的粘料、积水、异物,以及是否存在旁路落料。观察运行时只能在安全位置进行;清扫、拆装和机械调整须按现场规程停机、隔离能源并防止意外启动。
第二步,同步记录空带时的原始载荷、速度、瞬时流量和累计量变化。区分固定偏正、正负波动、按皮带一圈周期波动,以及完全停带后仍累计等不同现象。
第三步,排查称重区的非正常受力。重点看秤架是否被积料顶住、限位件是否接触、托辊是否卡滞、皮带是否跑偏、导料槽或裙边是否影响称重段。制造商维护资料强调,输送机本身也是称重系统的一部分。
第四步,检查测速与电气状态。实际停带却仍有速度值,要查测速脉冲、接线、信号干扰和PLC读取;不能把电机运行命令直接等同于真实带速。
第五步,机械和信号状态稳定后,按该型号说明书,在规定的完整皮带周回条件下核查零点,保存调整前后的值,并复测。变速运行时还要核查不同常用速度下的空带表现。
【判断要点】
若零点存在固定的单位长度载荷偏差,运动的皮带会把这项偏差不断积分成虚假吨位。例:偏差为0.2 kg/m、带速2 m/s时,理论虚假流量为1.44 t/h;此例假设没有切除或其他修正,只用于说明原理。零点检查、量程标定、累计清零是三件不同的事,不能互相替代。
【继续诊断需要的资料】
秤和仪表型号、空带载荷与速度趋势、完整一圈时间、累计量起止读数、近期清扫或维修记录。上述流程为工程排查建议,具体调零条件参照设备说明书及适用规程。
常规皮带秤优先选:基础高出地面(抬高式,无地坑);只有场地受限、输送机整体标高固定,才考虑和地面齐平(浅地坑)。
注意:这里说的是秤架混凝土基础,不是皮带托辊面,称重托辊必须和前后输送机托辊标高一致,不能高低错台。
✅ 优点
排水最好:撒料、雨水直接流走,传感器、秤架底部不积水,减少腐蚀、零点漂移,高地下水位、砂石 / 矿山粉料现场首选。
检修空间充足:秤架下方能伸手、放工具,方便换传感器、链码标定、清理积料;不用下坑作业,安全。
土建简单省钱:不用挖土坑、不用做坑内防水、集水井、排污泵;原有地坪上直接浇筑独立基础即可。
基础和厂区地坪做隔振缝,地面震动不会直接传导到秤基础,利于计量稳定。
❌ 缺点
基础凸起,地面有台阶,人员、叉车通行要注意安全,必要时做踏步 / 防护栏杆;
输送机整体高度会抬高,要复核上下游溜管、皮带机头机尾标高是否匹配。
✅ 优点
地面平整无台阶,通行顺畅,场地空间狭小、输送机标高不能改动时才考虑。
❌ 缺点(痛点很多)
坑内积料、积水是最大麻烦:物料撒落掉坑底,清理困难;下雨容易积水,泡传感器、接线盒,极易造成漂移、故障,必须配套做坑底找坡 + 集水井 + 排水泵,土建成本高很多。
坑内粉尘潮湿,腐蚀更快;检修要下坑,空间狭小,链码标定、拆装秤架不方便。
基坑土建要做防水、防渗,若地基沉降,会直接影响皮带秤精度。
矿山、砂石、粉煤灰、粉料多、地下水位高 → 抬高基础(高出地面)
车间内,叉车频繁穿梭,输送机标高固定,没有办法抬高 → 浅基坑(齐平),一定要做完善排水
高精度贸易结算皮带秤:优先抬高式,减少积水积料带来零点漂移
土建要点(两种方案都必须遵守)
皮带秤基础必须独立,和周边地坪、输送机支架基础之间留隔振缝隙,不能浇筑成一体,防止振动传递影响称重精度;
基础混凝土要有足够厚度与配筋,防止沉降;
称重段前后至少 3 组过渡托辊的地基同样要坚实。