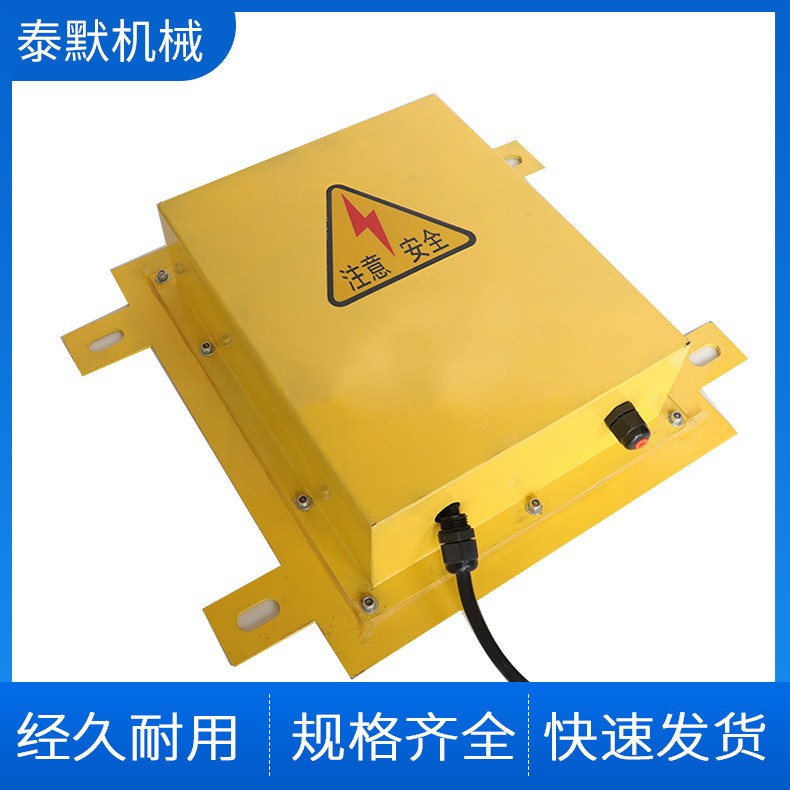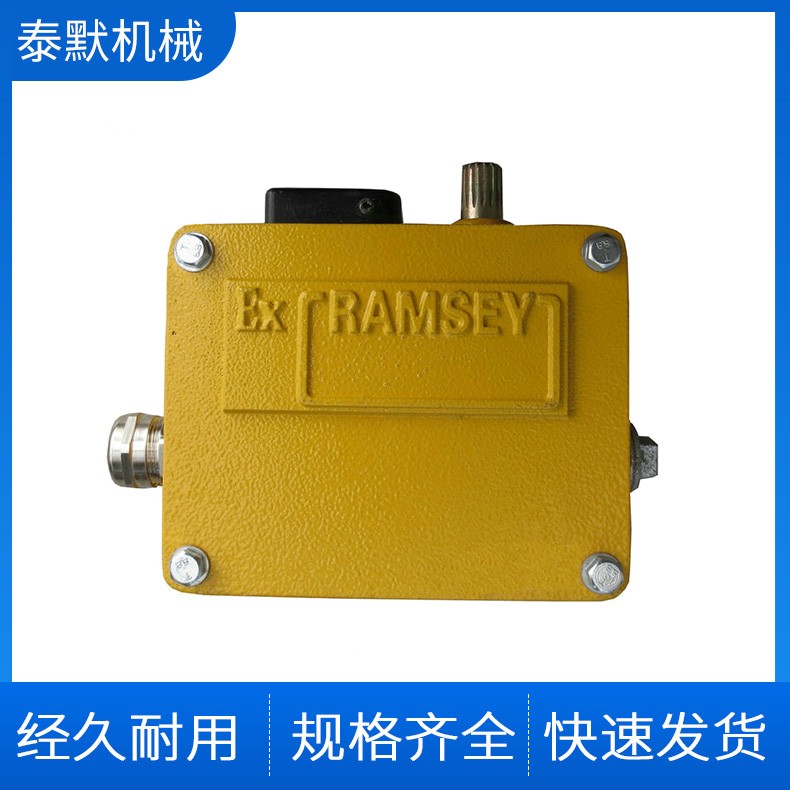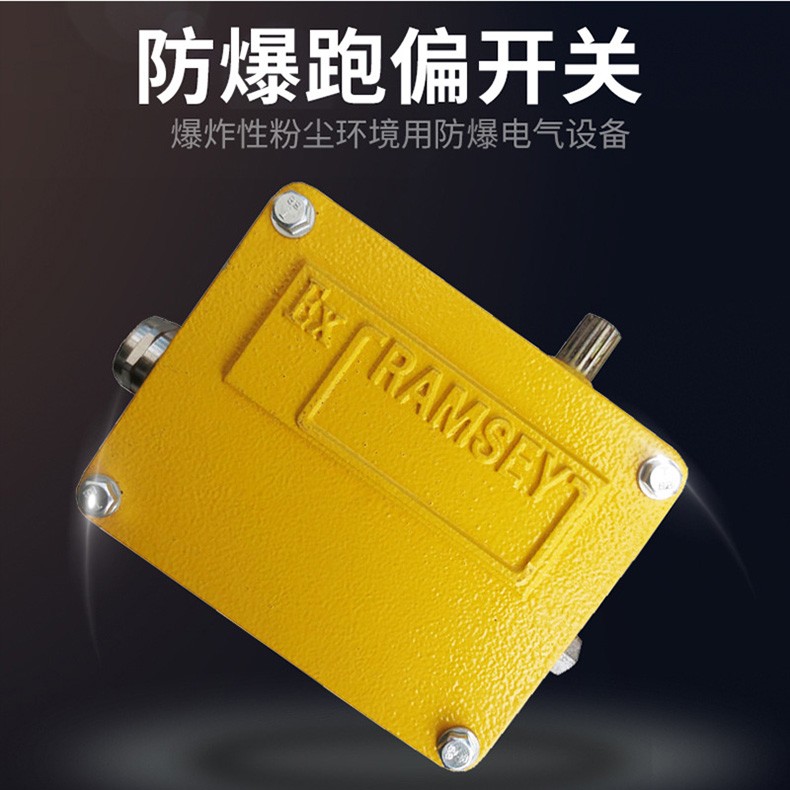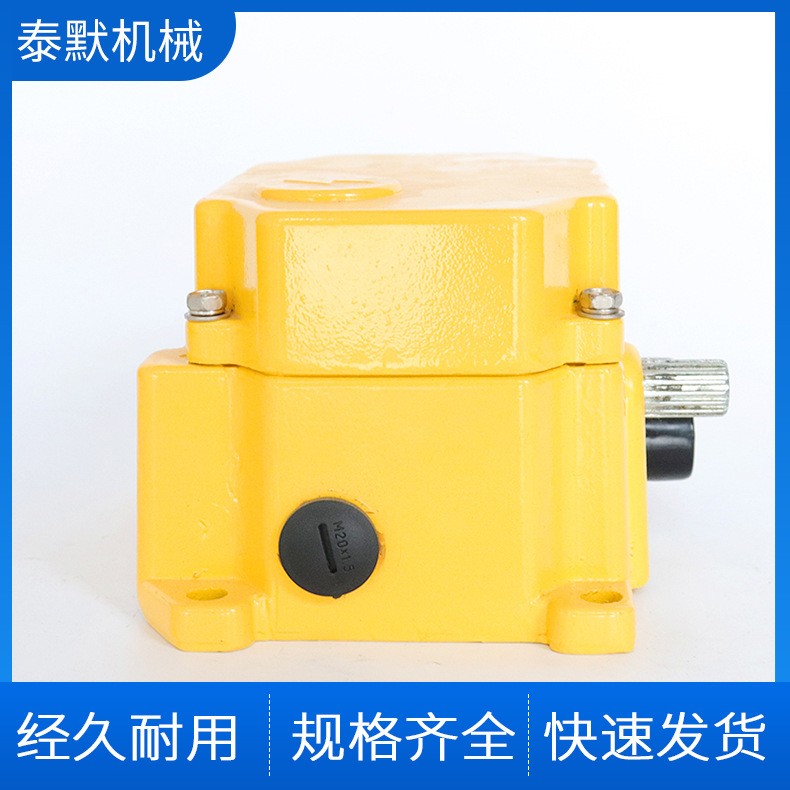
皮带跑偏时,需要先报警再停机,可以选什么开关?
TM-PP-2D-Y可作为输送机胶带跑偏分级检测装置的选型对象。一级信号用于警告,二级信号用于停机,具体报警和停机动作由配套控制回路执行。
它负责检测与输出信号,不能直接代替纠偏执行机构。需要自动调整胶带运行位置的项目,应另行确认纠偏系统及控制方案。
· 胶带输送机需要跑偏检测,具备侧边立辊及支架安装条件。
· 现场需要分别处理一级警告、二级停机信号,并能够确认后续复位与恢复运行要求。
· 环境温度−30℃~+60℃,相对湿度不大于85%;其他特殊环境要求应在选型时提供。
项目 | 说明书参数及选型条件 |
型号与名称 | TM-PP-2D-Y两级跑偏开关 |
检测及输出 | 立辊倾斜触发;一级警告信号、二级停机信号 |
开关配置 | 两组微动开关K1、K2;每组有公共、常开、常闭端 |
动作角度 | 一级、二级动作角分别按实际订货规格及供货资料确认 |
极限角度 | 70°;不是一级或二级停机动作角 |
复位方式 | 自动复位 |
环境温度 | −30℃~+60℃ |
相对湿度 | 不大于85% |
触点电压标注 | 24~380V AC/DC;额定电流及负载条件需核对 |
重量 | 资料标注3.5kg |
安装参考 | 立辊与胶带边缘距离50~100mm;每50m胶带至少安装一对 |
说明书列有多种动作角度标注。采购时应明确一级、二级分别采用的角度,不能仅凭型号认定默认角度,也不将其理解为现场连续可调。24~380V AC/DC属于触点电压标注,不是整机供电范围。
现场应用需配合TM-PP-2D-Y开关、安装支架及报警、停机控制回路。两侧检测点按安装方案布置,支架不随开关提供,需要另购;其他附件及安装资料按订单确认。
内部K1、K2各有公共、常开、常闭端。一级与二级信号对应哪些端子、各自接入什么回路,应按实物标签和供货接线图确认,不只凭K1、K2编号或示意线色接线。
需要停机后人工确认才能恢复的项目,应在控制方案中明确保持与恢复条件。自动复位说明开关状态能够恢复,不代表输送机可以立即重新启动。
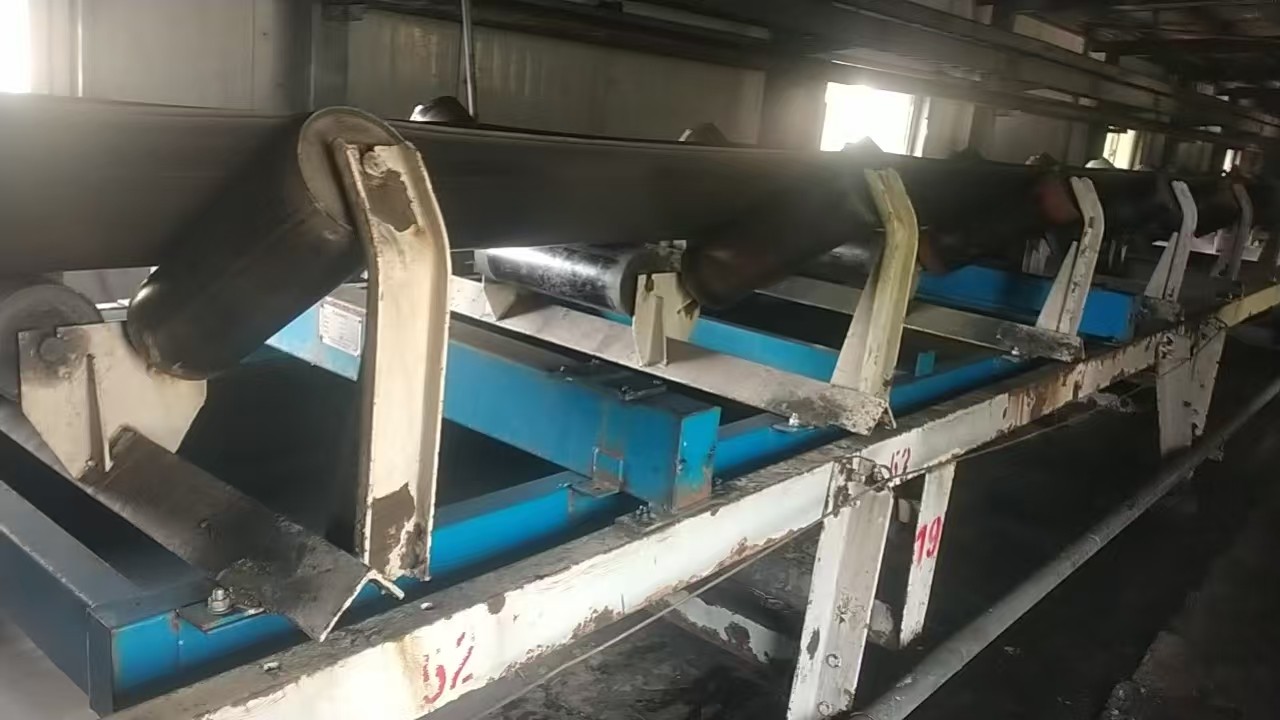
开关固定在支架上,支架安装于胶带机架。立辊轴线应与所监测胶带表面垂直,立辊与胶带边缘距离为50~100mm,胶带位于立辊下端1/3处。
按本型号说明书,每50m胶带至少需要安装一对开关。实际数量与布点还应结合输送机结构、检测区域及现场要求确认;安装支架样式需与机架和立辊位置配合。
安装后检查立辊动作、一级和二级信号、报警停机响应及立辊复位。接线、电气负载和各级动作角应按供货资料与现场调试方案核对。
TM-PP-2D-Y一级和二级分别起什么作用?
立辊倾斜超过一级动作角时,输出一组警告信号;超过二级动作角时,输出另一组停机信号。控制回路需要分别接收和处理两级信号。
两级动作角是不是固定为12°和30°?
不能仅凭型号确定。说明书列有多种角度标注,实际一级与二级设定值应在订货时明确,并按本次供货资料核对。
立辊离皮带50~100毫米,是不是跑偏这么多才报警?
不能直接这样理解。50~100mm是安装距离,报警还与立辊接触位置、倾斜动作及所选一级角度有关,不能把该距离当成固定报警偏移量。
每50米安装一对,是否只装一侧就可以?
说明书要求每50m胶带至少安装一对,示意为胶带两侧布置。不能将“一对”改成“一只”,实际检测点仍应按现场方案确认。
自动复位是不是可以自动纠偏?
不是。自动复位指胶带恢复正常后立辊恢复状态。TM-PP-2D-Y负责检测和提供信号,调整胶带运行位置需要相应的纠偏措施或执行装置。
70°能否作为二级停机角度使用?
不能。70°是说明书标注的极限角度,二级动作角应按实际选定规格确认,不能用极限角代替停机设定值。
需要TM-PP-2D-Y说明书,可联系徐州泰默机械设备有限公司。建议提供输送机长度、带宽、机架及胶带侧边照片、计划检测位置、两级动作要求和现有控制回路资料。
咨询电话:0516-82615430;13813483502。公司网站:www.xzramsey.com;www.xztaimo.com。
 c5f1b78299e493f1f742a782cc3c9bb8.doc
“刚标定准、过几天又偏”首先要区分:零点在变、量程在变、测速在变,还是用于比较的物料与统计口径发生了变化。反复修改一个系数,可能把某一天调准,却掩盖真正的故障。
【建议分步处理】
1. 先保存现场状态。导出当前参数、最近一次标定记录、原始累计值和对比称量记录,记录异常出现时间,不先覆盖旧参数。
2. 检查重复性。在机械、流量和速度条件尽量相同的情况下重复试验。若结果一会儿偏高、一会儿偏低,应先处理不稳定因素;一个固定系数不能消除这种离散性。
3. 区分误差形态。空带也累计,优先查零点及附加受力;空带稳定、过料近似固定比例偏差,检查量程、速度系数及参考称量;随流量或速度变化而改变偏差,检查受力、量程覆盖和速度测量。以上只是诊断线索,不能仅凭现象认定某个部件损坏。
4. 对照事件找变化。把误差变化与降雨、温度、积料、张紧调整、托辊更换、皮带接头经过、仪表重启等时间点对应起来。
5. 每次只处理一类已确认的问题,复做零点核查和相应负载试验,使用独立的后续试验验证,不把用于调系数的那次数据当作全部验收证据。
【建议建立的记录】
同一张表中保留日期、空带零点、带速、流量区间、参考质量、皮带秤示值、相对误差、参数版本及维修事件。初期观察周期可根据现场风险设定,不能把“连续观察几天”写成全国统一法定要求。
【结论】
先恢复重复性,再调整准确性,最后验证长期稳定性。制造商原厂维护资料将张紧、皮带状态、测速、传感器以及维修后的复查列入管理内容;本题的分步诊断为在这些原理基础上整理的工程建议。
首先确认是“显示着以前的累计量”,还是“空带时累计量仍持续增加”。历史累计量不为零本身不是故障;确认没有物料后仍持续计量,才需要检查零点、机械状态、测速和累计逻辑。不能一开始就把小流量切除值调大,让问题表面消失。
第一步,确认真的空带。停止上游给料并让尾料排净,检查称重区及回程带的粘料、积水、异物,以及是否存在旁路落料。观察运行时只能在安全位置进行;清扫、拆装和机械调整须按现场规程停机、隔离能源并防止意外启动。
第二步,同步记录空带时的原始载荷、速度、瞬时流量和累计量变化。区分固定偏正、正负波动、按皮带一圈周期波动,以及完全停带后仍累计等不同现象。
第三步,排查称重区的非正常受力。重点看秤架是否被积料顶住、限位件是否接触、托辊是否卡滞、皮带是否跑偏、导料槽或裙边是否影响称重段。制造商维护资料强调,输送机本身也是称重系统的一部分。
第四步,检查测速与电气状态。实际停带却仍有速度值,要查测速脉冲、接线、信号干扰和PLC读取;不能把电机运行命令直接等同于真实带速。
第五步,机械和信号状态稳定后,按该型号说明书,在规定的完整皮带周回条件下核查零点,保存调整前后的值,并复测。变速运行时还要核查不同常用速度下的空带表现。
【判断要点】
若零点存在固定的单位长度载荷偏差,运动的皮带会把这项偏差不断积分成虚假吨位。例:偏差为0.2 kg/m、带速2 m/s时,理论虚假流量为1.44 t/h;此例假设没有切除或其他修正,只用于说明原理。零点检查、量程标定、累计清零是三件不同的事,不能互相替代。
【继续诊断需要的资料】
秤和仪表型号、空带载荷与速度趋势、完整一圈时间、累计量起止读数、近期清扫或维修记录。上述流程为工程排查建议,具体调零条件参照设备说明书及适用规程。
常规皮带秤优先选:基础高出地面(抬高式,无地坑);只有场地受限、输送机整体标高固定,才考虑和地面齐平(浅地坑)。
注意:这里说的是秤架混凝土基础,不是皮带托辊面,称重托辊必须和前后输送机托辊标高一致,不能高低错台。
✅ 优点
排水最好:撒料、雨水直接流走,传感器、秤架底部不积水,减少腐蚀、零点漂移,高地下水位、砂石 / 矿山粉料现场首选。
检修空间充足:秤架下方能伸手、放工具,方便换传感器、链码标定、清理积料;不用下坑作业,安全。
土建简单省钱:不用挖土坑、不用做坑内防水、集水井、排污泵;原有地坪上直接浇筑独立基础即可。
基础和厂区地坪做隔振缝,地面震动不会直接传导到秤基础,利于计量稳定。
❌ 缺点
基础凸起,地面有台阶,人员、叉车通行要注意安全,必要时做踏步 / 防护栏杆;
输送机整体高度会抬高,要复核上下游溜管、皮带机头机尾标高是否匹配。
✅ 优点
地面平整无台阶,通行顺畅,场地空间狭小、输送机标高不能改动时才考虑。
❌ 缺点(痛点很多)
坑内积料、积水是最大麻烦:物料撒落掉坑底,清理困难;下雨容易积水,泡传感器、接线盒,极易造成漂移、故障,必须配套做坑底找坡 + 集水井 + 排水泵,土建成本高很多。
坑内粉尘潮湿,腐蚀更快;检修要下坑,空间狭小,链码标定、拆装秤架不方便。
基坑土建要做防水、防渗,若地基沉降,会直接影响皮带秤精度。
矿山、砂石、粉煤灰、粉料多、地下水位高 → 抬高基础(高出地面)
车间内,叉车频繁穿梭,输送机标高固定,没有办法抬高 → 浅基坑(齐平),一定要做完善排水
高精度贸易结算皮带秤:优先抬高式,减少积水积料带来零点漂移
土建要点(两种方案都必须遵守)
皮带秤基础必须独立,和周边地坪、输送机支架基础之间留隔振缝隙,不能浇筑成一体,防止振动传递影响称重精度;
基础混凝土要有足够厚度与配筋,防止沉降;
称重段前后至少 3 组过渡托辊的地基同样要坚实。